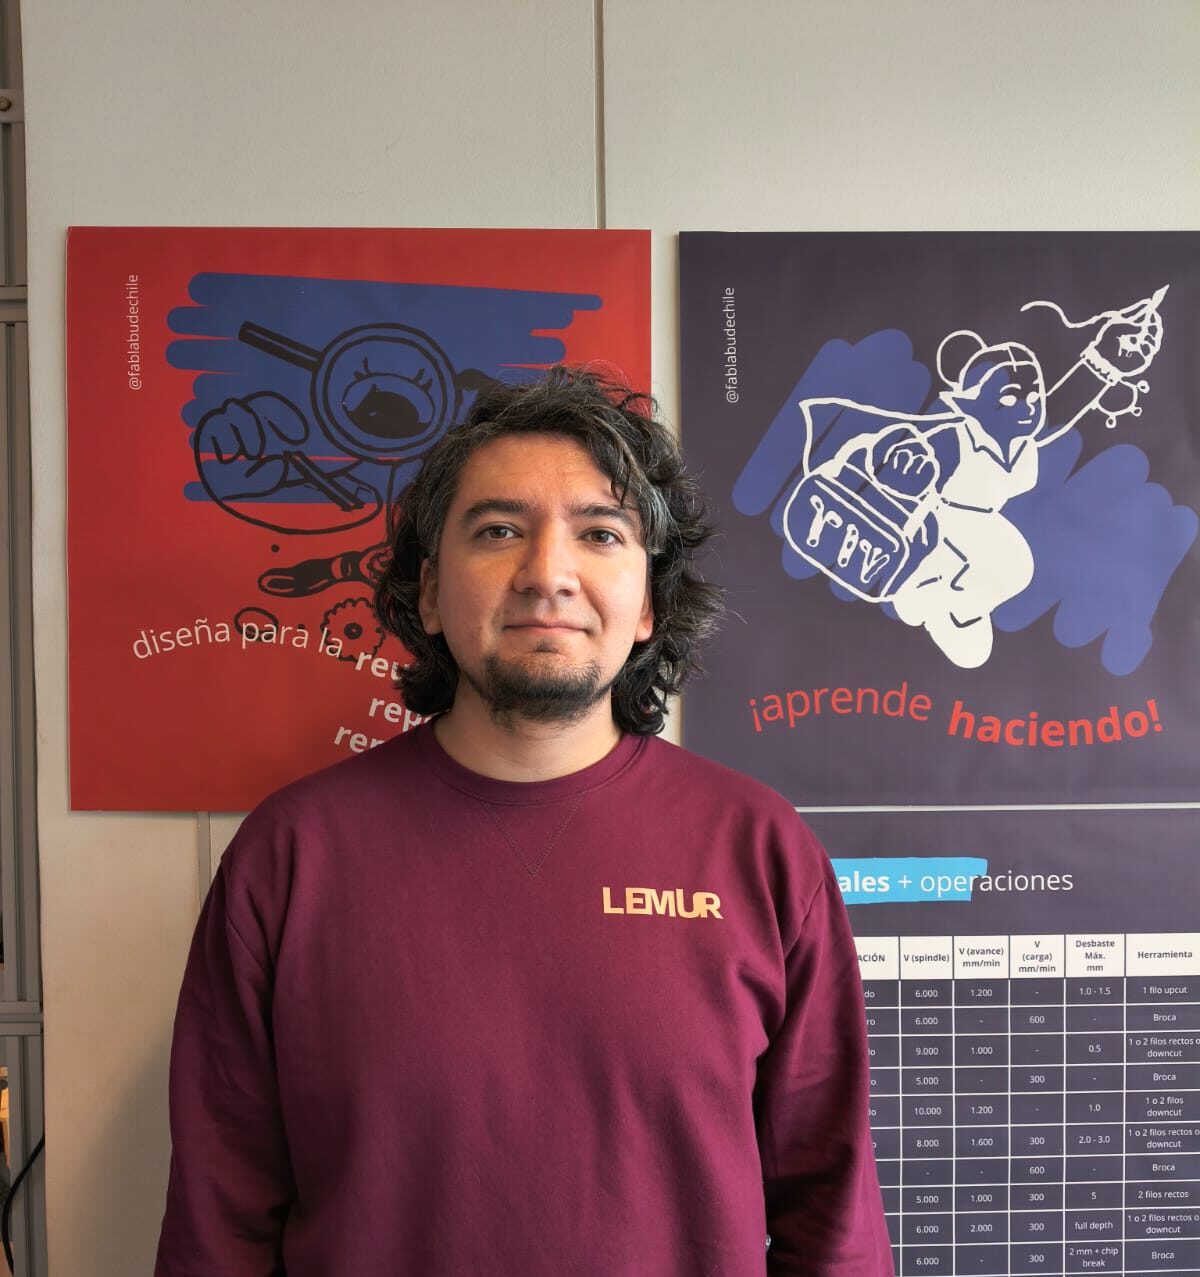
- Ulises Campodónico, integrante del Laboratorio de Mecatrónica y Robótica (LEMUR) del Departamento de Ingeniería Mecánica, partirá en agosto a Suecia para integrarse al Geometric Robot Learning Lab, donde ocupará una plaza como research engineer para mejorar las capacidades de un robot humanoide.
Ulises Campodónico se formó en el Departamento de Ingeniería Mecánica de la Facultad de Ciencias Físicas y Matemáticas de la Universidad de Chile, institución a la que ha seguido ligado como experto externo del Comité Técnico Docente, también como integrante del Laboratorio de Mecatrónica y Robótica (LEMUR) y como docente de cursos como Diseño de sistemas mecánicos, que se imparte en el IX semestre de la carrera, Cinemática y dinámica de mecanismos, Manipuladores robóticos, Seminario de diseño e innovación tecnológica, y también manufactura avanzada y módulos interdisciplinarios.
Siempre preocupado por la manufactura local, en agosto partirá a Estocolmo (Suecia) para sumarse como research engineer al Geometric Robot Learning Lab del KTH Royal Institute of Technology, liderado por la Dra. Noémie Jaquier. Un espacio dedicado a la aplicación de geometría diferencial en robótica y control de sistemas robóticos.
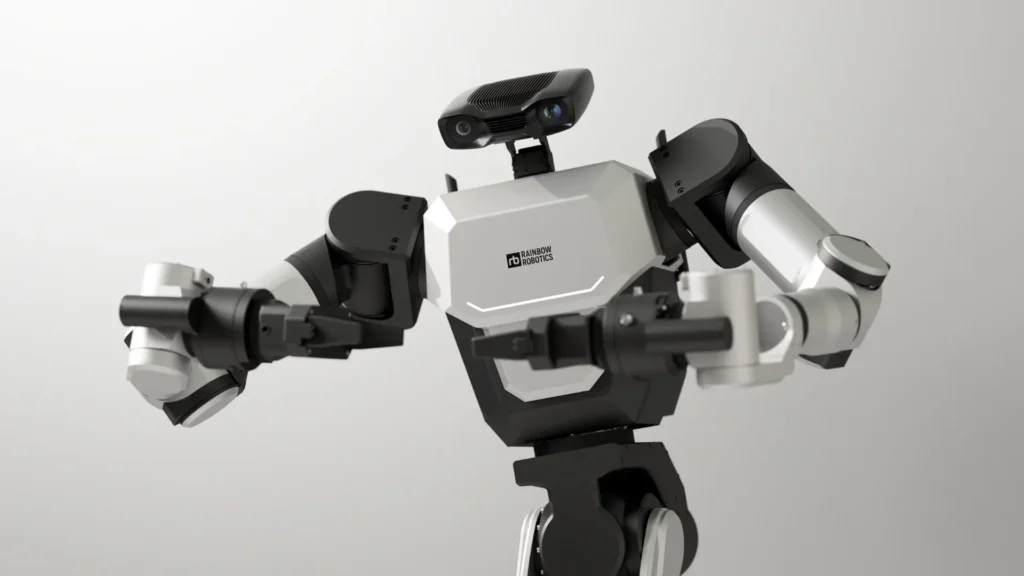
“En el laboratorio estaré encargado de mejorar las capacidades de un robot humanoide modelo RB-Y1, que cuenta con dos brazos, un torso y una base móvil, pensado para replicar actividades cotidianas de un humano”, indicó.
Su interés por investigar trasciende las fronteras universitarias, ya que ha tenido la oportunidad de conocer a diferentes referentes internacionales, con quienes se ha podido vincular gracias a su paso por la Casa de Bello y quienes son su principal motivación, hoy en día, para seguir aprendiendo de su disciplina.
“En la universidad he tenido la oportunidad de conocer personas que están llevando el estado del arte y la industria a nuevos límites. Si bien la mayoría está fuera de Chile, seguimos en contacto. Ellas y ellos han sido mis principales motivos para continuar con esta idea de ser académico en algún futuro. Ahora bien, en el DIMEC he formado buenos lazos con académicos y docentes como el equipo del LEMUR. Estamos constantemente preguntándonos qué queremos para el departamento, y puedo decir que eso ha impulsado nuevas colaboraciones con más académicos y laboratorios”, detalla.
Docencia de pregrado
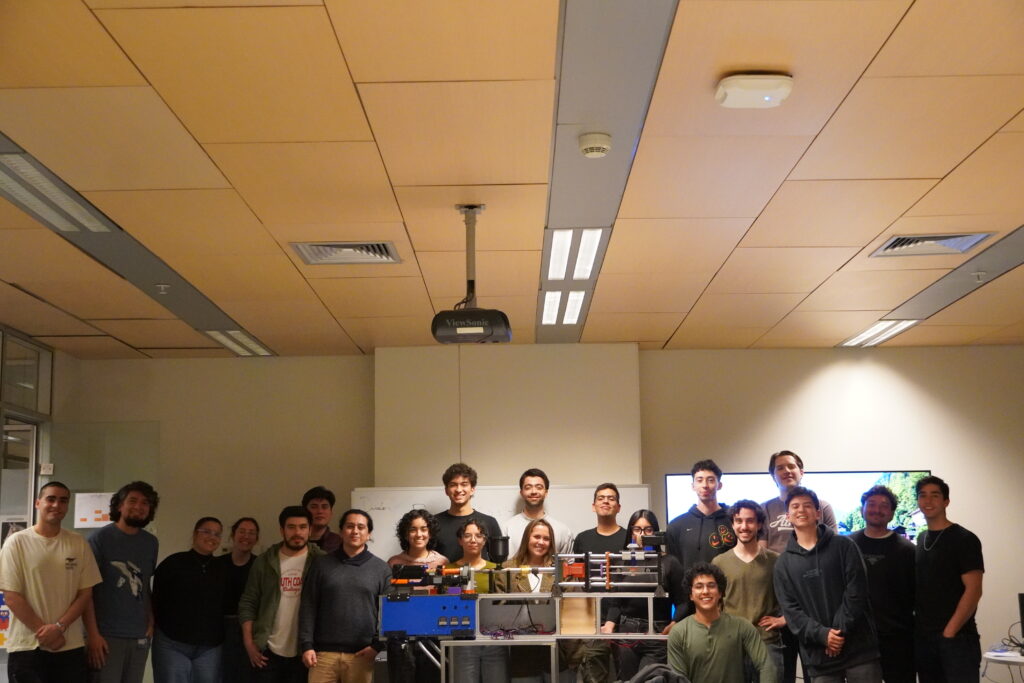
Con LEMUR, también habilitaron un plan para el desarrollo de nuevos equipos para que las y los estudiantes puedan desarrollar sus memorias y tesis, abordando temas vinculados a la robótica y la manipulación robótica.
“Obviamente la carrera, por su naturaleza, abarca muchísimos temas; es una disciplina muy linda y cada quien tiene sus propios intereses. Esto podría generar fricciones en el aprendizaje, así que con el tiempo me he centrado en entregar conocimiento que les permita relacionar algunas cosas de la poca industria que sigue dando la pelea en Chile. Por eso, llevo constantemente conmigo componentes relacionados con temas de la clase. Mucho mejor tenerla a mano que verla en una slide”, señala.
Además, desde el 2021 colabora con la Escuela de Diseño y FabLab de la Universidad Adolfo Ibáñez, donde trabajan con la filosofía de constante exploración de nuevas tecnologías y procesos.
“Eso motiva a que las y los mismos estudiantes tengan herramientas para realizar sus proyectos de curso y tesis en problemas que la misma industria está resolviendo. Algo que he intentado replicar en el DIMEC”.
Sobre GeoRob Lab
En el Geometric Robot Learning, también conocido como GeoRob Lab, desarrollan algoritmos de aprendizaje, optimización y control robótico eficientes en el uso de datos, basándose en los antecedentes de las investigaciones que realizan.
Este laboratorio es parte del KTH Royal Institute of Technology, una de las universidades públicas más importantes de Suecia y se encuentra entre las 100 mejores instituciones de Educación Superior del mundo según el QS World University Ranking.
El equipo es liderado por la Dra. Noémie Jaquier, profesora asistente y quien obtuvo su doctorado en la École Polytechnique Fédérale de Lausanne (EPFL), Suiza. Antes de incorporarse al KTH, fue investigadora posdoctoral en el laboratorio de Tecnologías Humanoides de Alto Rendimiento (H²T) del Instituto de Tecnología de Karlsruhe (KIT) e investigadora posdoctoral visitante en el Laboratorio de Robótica de Stanford.
Su investigación se centra en algoritmos de aprendizaje eficientes en el uso de datos y con fundamentos teóricos sólidos, que aprovechan sesgos inductivos basados en la geometría diferencial y la física para dotar a los robots de capacidades de aprendizaje y adaptación similares a las humanas.
Por Comunicaciones DIMEC